


LeCun世界模型最新进展,开源了一套极简训练方案,单GPU就能跑。
这套方案叫LeWorldModel,它基于JEPA架构,实现像素输入直接预测未来,速度快到离谱,完整规划仅需1秒。
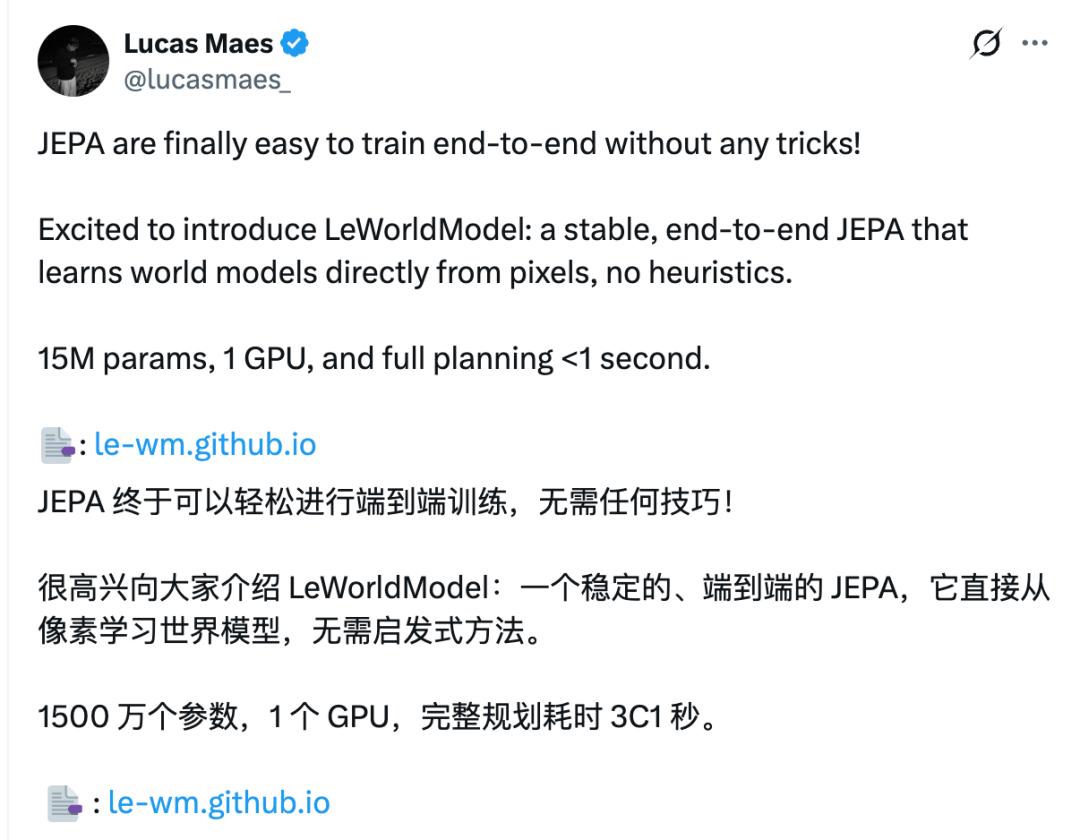
它能只看像素画面、不用复杂技巧、单GPU就能稳定训练,学会预测 “我做这个动作,世界会变成什么样”,用来帮机器人、智能体做规划和控制,又快又稳又好用。
实际效果也很不错:
速度飞起:规划速度比大模型方案快48倍,1秒内搞定。
参数很小:只有1500万参数,所有训练与规划实验均在单张NVIDIA L40S显卡上完成,几小时即可训完。
控制很强:在推箱子、机械臂、导航等 2D/3D 任务里,超过之前的端到端方法,和大模型方案打得有来有回。
懂物理: latent里藏着位置、角度等物理信息,还能识别 “不合物理” 的怪事(比如物体突然瞬移,它会觉得 “很意外”)。
技术架构:把JEPA简化到本质
团队介绍,以往的JEPA方法通过启发式方法或技巧(例如EMA、停止梯度法、预训练表示、掩码或复杂的损失函数)来避免模型崩溃。
然而,这些技巧使得JEPA训练不稳定且难以进行。
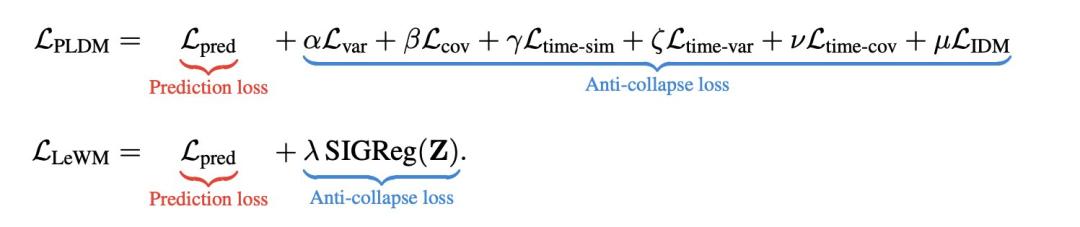
而LeWM的思路是把JEPA简化到本质:用编码器把图片变特征,用预测器根据动作猜下一个特征,再用高斯正则防止坍塌,全程端到端、极简稳定训练。
其架构只用到两个核心组件——编码器+预测器:
编码器:把画面压缩成一小串数字(latent特征)。
预测器:根据当前特征 + 你要做的动作,预测下一刻的特征。
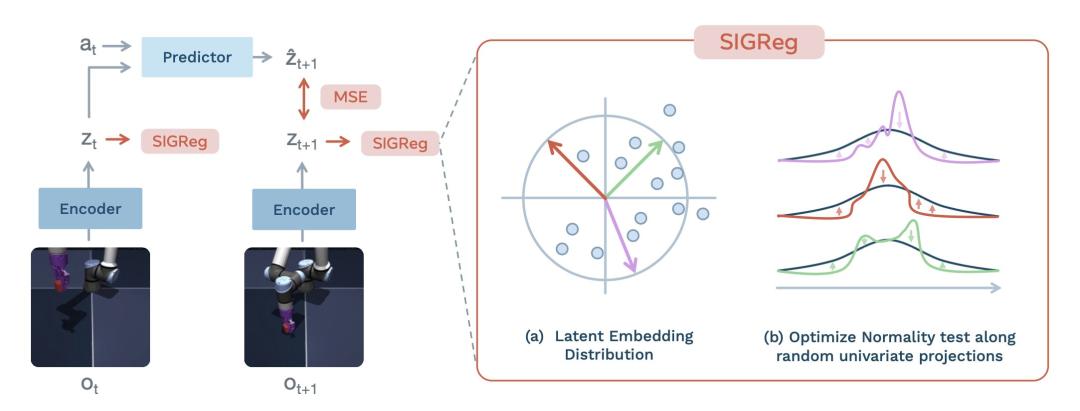
最关键的创新在于,它只用了两个损失:
预测损失:让预测器尽量猜对下一帧的真实特征,用简单的MSE均方误差。作用是让模型学会世界的动态规律。
SIGReg正则损失:强制让所有特征向量服从标准高斯分布。作用是防止模型 “摆烂坍塌”(所有画面输出一样的特征)。
所以最终的总损失 = 预测损失 + λ × SIGReg正则损失。
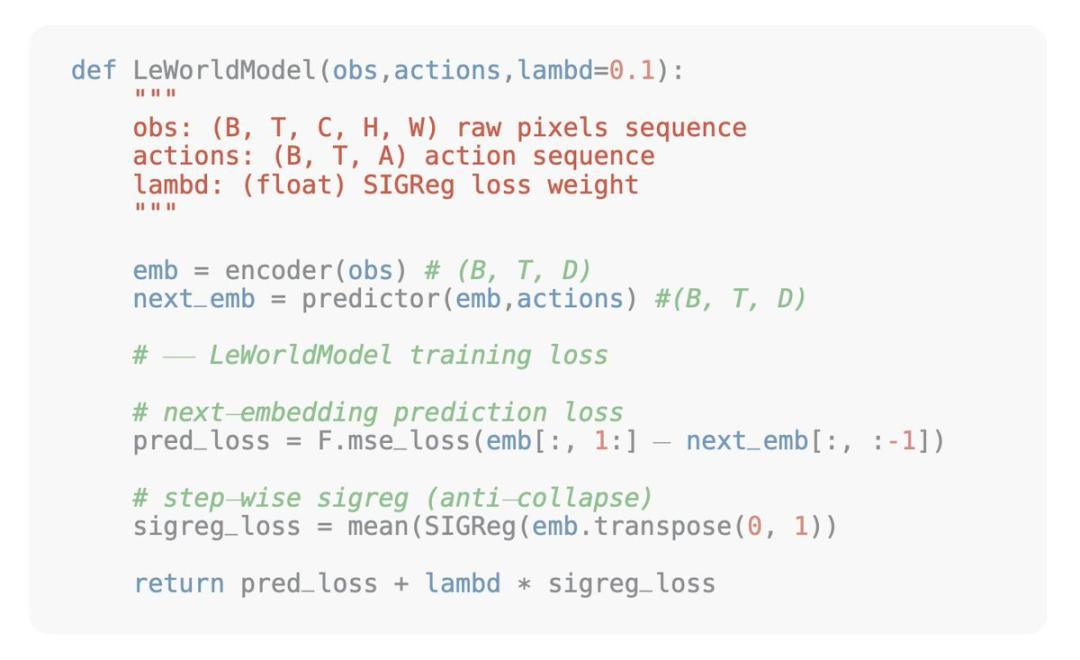
正则化权重 λ是唯一需要调优的超参数,极大简化了训练流程,完全不需要以往的额外方法,这也是LeWM稳定、好用的根本原因。
实验结果:完胜此前JEPA方法
先放结论:LeWM完胜之前的端到端JEPA 方法(PLDM),和依赖大模型预训练的DINO‑WM打成平手甚至更强,同时训练更简单、速度更快、参数更小。
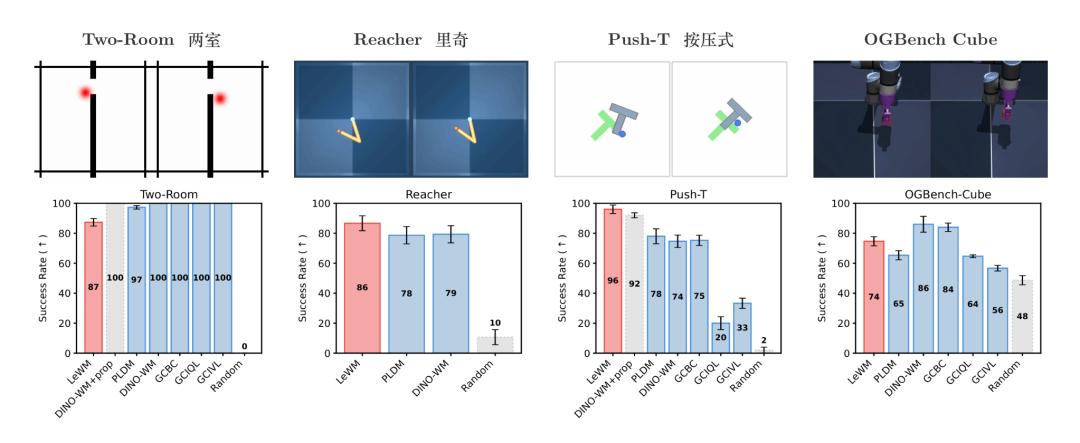
团队在4个经典机器人/控制任务上进行测试,并与DINO-WM和PLDM这两种基于JEPA的最先进方法进行比较。
4个任务分别是Push-T(推箱子)、Reacher(机械臂够目标)、OGBench-Cube(3D 机械臂抓方块)、Two-Room(2D 导航)。
结果显示:
Push-T(推箱子):LeWM最强,成功率96%,比PLDM高18%,甚至超过带体感输入的DINO-WM;
Reacher(机械臂够目标):LeWM>PLDM,和DINO-WM接近;
OGBench-Cube(3D机械臂抓方块):LeWM略输DINO-WM,但依然很强;
Two-Room(2D导航):LeWM稍弱,但物理信息依然学得很好。
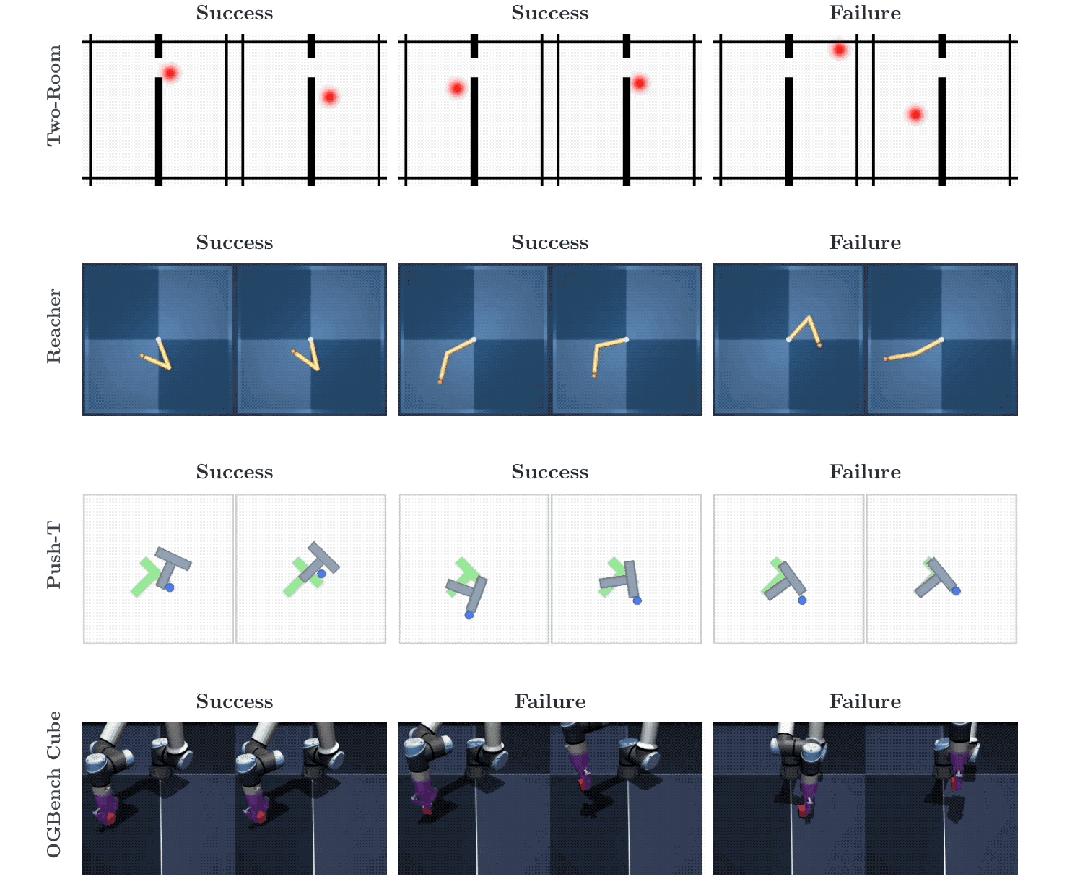
在2D和3D任务中,LeWM缩小了与基于基础模型的世界模型(例如 DINO-WM)之间的差距,同时优于端到端基线PLDM。
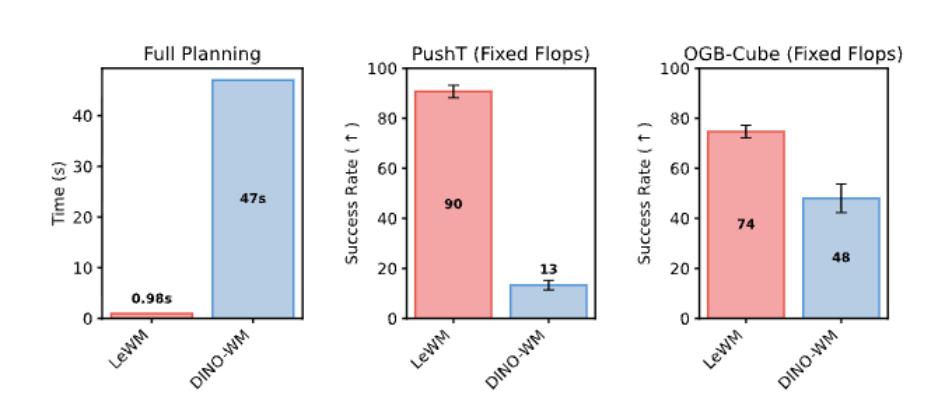
值得注意的是,LeWM的规划速度比DINO-WM快48倍:不到1秒vs约47秒。
原因是LeWM能把观测数据缩小约200倍,AI预测未来时算得更快、更省力,让基于特征的世界规划几乎可以实时运行。
此外,LeWM是真懂物理。
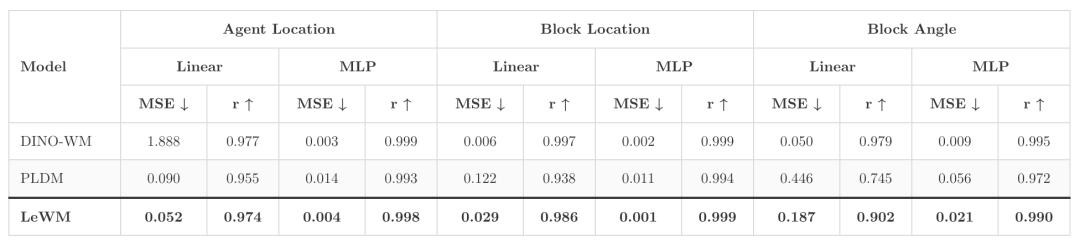
模型把画面变成一串数字(latent),团队在训练好的LeWM后面,接入一个简单的小探测器,让它只靠latent数字,去预测机器人/方块的位置、方块的角度、机械臂指尖坐标。
结果位置预测几乎100%准确,角度预测也非常准,比之前的PLDM强很多,和大模型DINO差不多。
为了直观展示LeWM的学习效果,团队还额外训练了一个用于可视化的小解码器,展示了三类画面:真实视频、模型 “看到”的还原视频、以及模型的未来预测视频。
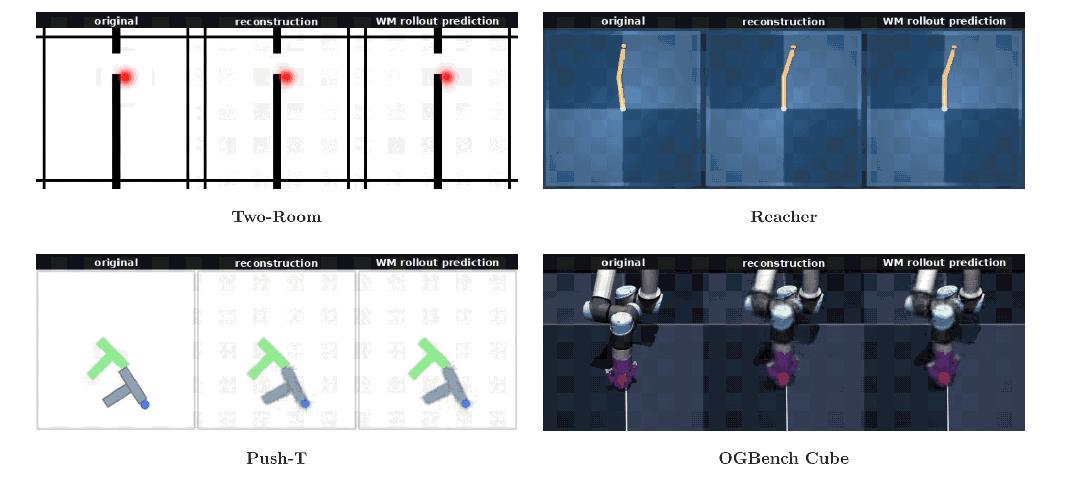
可以看到,LeWM不仅能准确理解当前场景,还能正确预测物体接下来的运动,真正抓住了环境的核心结构与变化规律。
不仅如此,它还能识别 “违反物理规律” 的怪事。
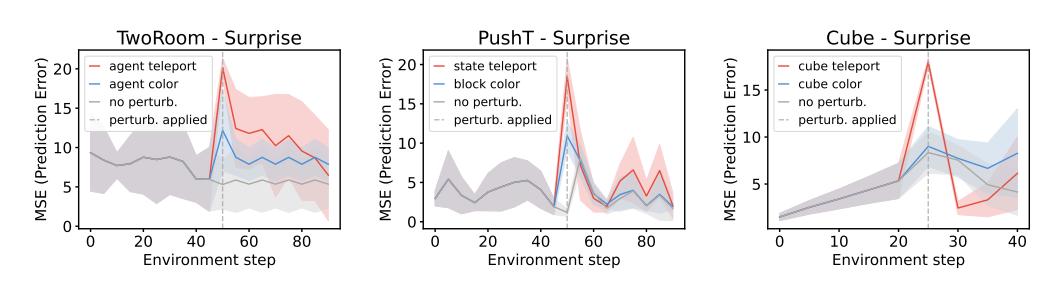
团队做了个实验,故意制造两种 “扰动场景”,看模型会不会觉得不对劲:
视觉扰动:物体突然变色;
物理扰动:物体直接瞬移到随机位置,违背物理定律。
模型面对“变色”的反应是平平无奇,而面对“物理违规”,惊讶值直接爆表。
团队背景
一作Lucas Maes,加拿大AI研究院Mila的三年级博士生,导师是Damien Scieur。
目前在布朗大学担任访问研究员,与Randall Balestriero合作研究世界模型。
其工作重点是通过各种方法改进JEPA ,包括基于梯度的规划、分层时间抽象、目标规范和物理理解。
Quentin Le Lidec,纽约大学柯朗数学研究所的博士后研究员,与Yann LeCun合作研究机器人世界模型。
目前的研究重点是利用人工智能解决物理世界中的问题,曾为Pinocchio、 Simple和stable-worldmodel等开源项目做出贡献。
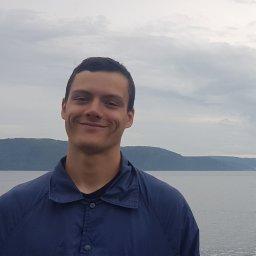
Damien Scieur,现任三星研究员,曾任普林斯顿大学博士后,主要方向是优化算法。
Randall Balestriero,布朗大学计算机科学助理教授,长期深耕人工智能与深度学习领域。
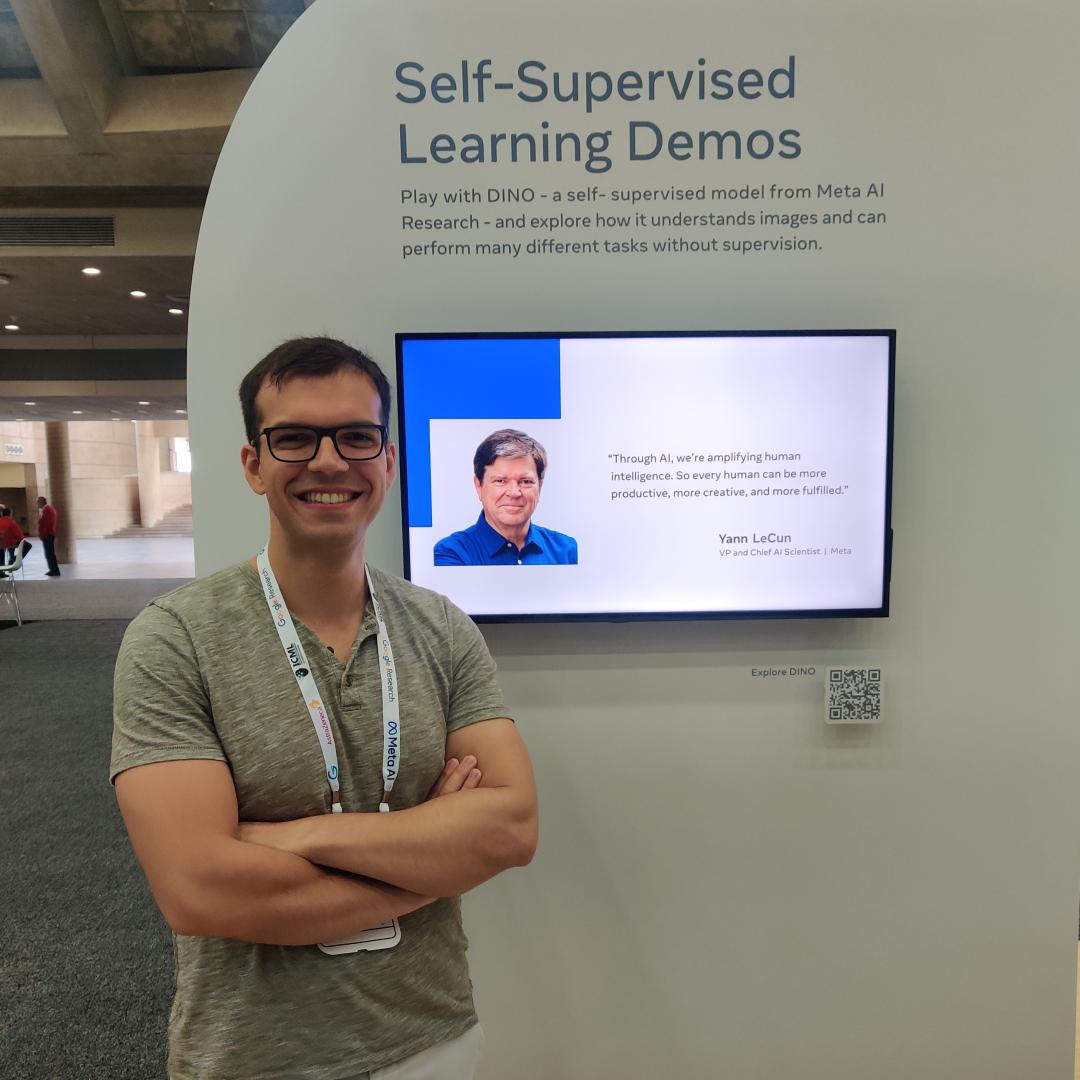
2013年起研究可学习信号处理,他参与的技术曾用于NASA火星车火星地震探测。
2021年获莱斯大学博士学位,后进入Meta AI做博士后,师从Yann LeCun。
本文来自微信公众号“量子位”,作者:关注前沿科技,36氪经授权发布。
